El ámbito de las operaciones en alta mar ha experimentado avances notables en tecnología, especialmente en el campo de los vehículos operados remotamente (ROV). Estas maravillas miniatura han revolucionado la manera en que se realizan las inspecciones, el mantenimiento y las exploraciones submarinas.
En este artículo, profundizamos en el fascinante mundo de los mini-ROV, destacando sus capacidades, aplicaciones y el papel significativo que desempeñan las tecnologías de Internet y Ethernet en su funcionamiento.
En la industria offshore, tendemos a la máxima de Más grande siempre es mejor
o La fuerza suele ser la adecuada
Y aunque la necesidad de la industria de maquinaria grande y potente es innegable, el lbf/kgf, por sí solo, es simplemente una estadística que, lógicamente, no puede decidir en todas las aplicaciones. Esto es especialmente cierto cuando se trata de Vehículos operados remotamente (ROV).
A través de la experiencia en el campo hemos aprendido que las condiciones de trabajo en tierra y bajo el agua, incluidos el espacio disponible, los costos fiscales y de tiempo, la relación potencia/peso y el arrastre de la trampa, deben tenerse en cuenta al utilizar ROV. Y por estas razones, el mito de que siempre se debe utilizar un ROV de clase de trabajo completa, como forma de garantizar que se disponga de las capacidades y opciones necesarias para manejar cualquier aplicación, se desvanece ante el pragmatismo miniaturizado.
Una nueva y ágil clase de vehículos operados a distancia, llamados Mini ROVs, está cavando y recorriendo un camino en la industria offshore de hoy en día.
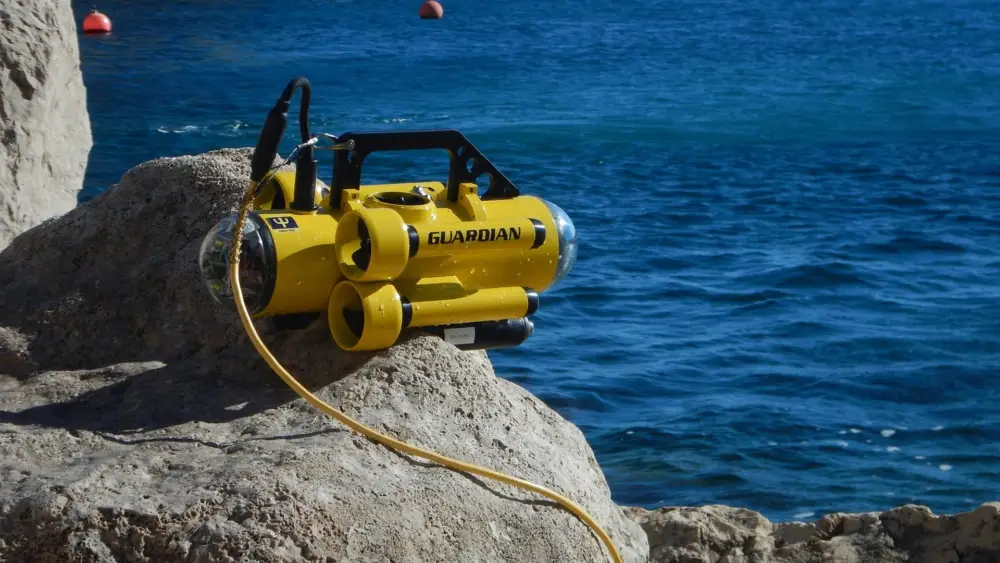
En el proceso, no solo han ampliado las capacidades de sus hermanos más grandes y versátiles, sino que también se han demostrado superiores en ciertas aplicaciones marítimas (por ejemplo, en la sustitución de válvulas, la inspección de la cubierta, etc.), como revelará la siguiente reseña técnica.
¿Qué son exactamente los mini ROV?
Los mini-ROV son más grandes que los de tamaño de bolsillo micro-robots submarinos,
que no tienen ni la fuerza suficiente para funcionar en corrientes ni la carga útil disponible para transportar más de una sola cámara, luces y quizás 1 o 2 sensores. Con su tamaño más grande, los ROV Mini pueden llevar una gama más amplia y potente de sensores, herramientas y otras tecnologías, algunas de las cuales se detallarán más adelante.
Sin embargo, los mini-ROV son más pequeños que los ROV estándar de clase de observación, que generalmente requieren grandes, complejos y costosos sistemas de lanzamiento y recuperación (LARS). Los mini-ROV no requieren tal sistema. De hecho, pueden ser desplegados y recuperados utilizando su propio cable de conexión si este es lo suficientemente fuerte, aunque muchos pueden soportar una carga útil de 100 kg. Se han realizado avances tecnológicos adicionales que hacen que estos sistemas sean cada vez más importantes.
Principales tecnologías del Mini ROV
Los mini-ROV fueron diseñados inicialmente para aplicaciones en aguas poco profundas, simplemente porque existían varios desafíos que debían resolverse antes de que pudieran operar a profundidades superiores a 1.000 metros. Estos incluían la miniaturización de la electrónica de control, el diseño de alojamientos de presión más ligeros, la transmisión de energía y datos a través de cables/cintas/cuerdas muy largas, y más.
Durante la última década, la industria de los ROV ha logrado superar estos desafíos, ayudando eficazmente a los Mini ROV a emular las capacidades de sistemas mucho más grandes. Además, algunos fabricantes de Mini ROV han desarrollado tecnologías nunca antes imaginadas que han demostrado ser de utilidad única para aplicaciones en alta mar.
Aplicaciones de los mini-robots submarinos
- Inspecciones en alta mar: Los mini-ROV se utilizan ampliamente para inspeccionar estructuras submarinas como plataformas petrolíferas, oleoductos e infraestructuras submarinas. Su tamaño compacto y su maniobrabilidad les permiten acceder a espacios reducidos y realizar inspecciones visuales con alta precisión.
- Operaciones de búsqueda y rescate: Los minirobots son invaluables en las misiones de búsqueda y rescate, ayudando a localizar y recuperar objetos o personas sumergidos.
- Investigaciones ambientales: Estos vehículos remotos de buceo ayudan a realizar estudios ambientales, monitorear la vida marina y evaluar los ecosistemas submarinos, proporcionando datos valiosos para los esfuerzos de conservación.
- Filmacción y exploración submarinas: Los minirobots han abierto nuevas posibilidades en la cinematografía y la exploración submarinas, capturando imágenes impresionantes y revelando los misterios del océano profundo.
Tetheres de baja resistencia al arrastre y extensión Ethernet
Los retenes se convierten en un gran problema para los mini-ROV en aguas profundas. Cuanto más largo, grueso y más áspero sea el reten de un mini-ROV, mayor será la resistencia acumulada de ese reten y, por lo tanto, mayor será el empuje que requieren estos mini-ROV para maniobrar de manera confiable.
El aplanar de un cable no supone ningún problema, ya que las envolturas de cable ahora son bastante suaves. Sin embargo, reducir el diámetro de un cable ha sido una tarea difícil. Los minirobots deben transmitir y recibir muchos tipos de señales, y a veces una cantidad considerable de energía. Esto normalmente requiere muchas capas de cableado, blindaje y fibra óptica.
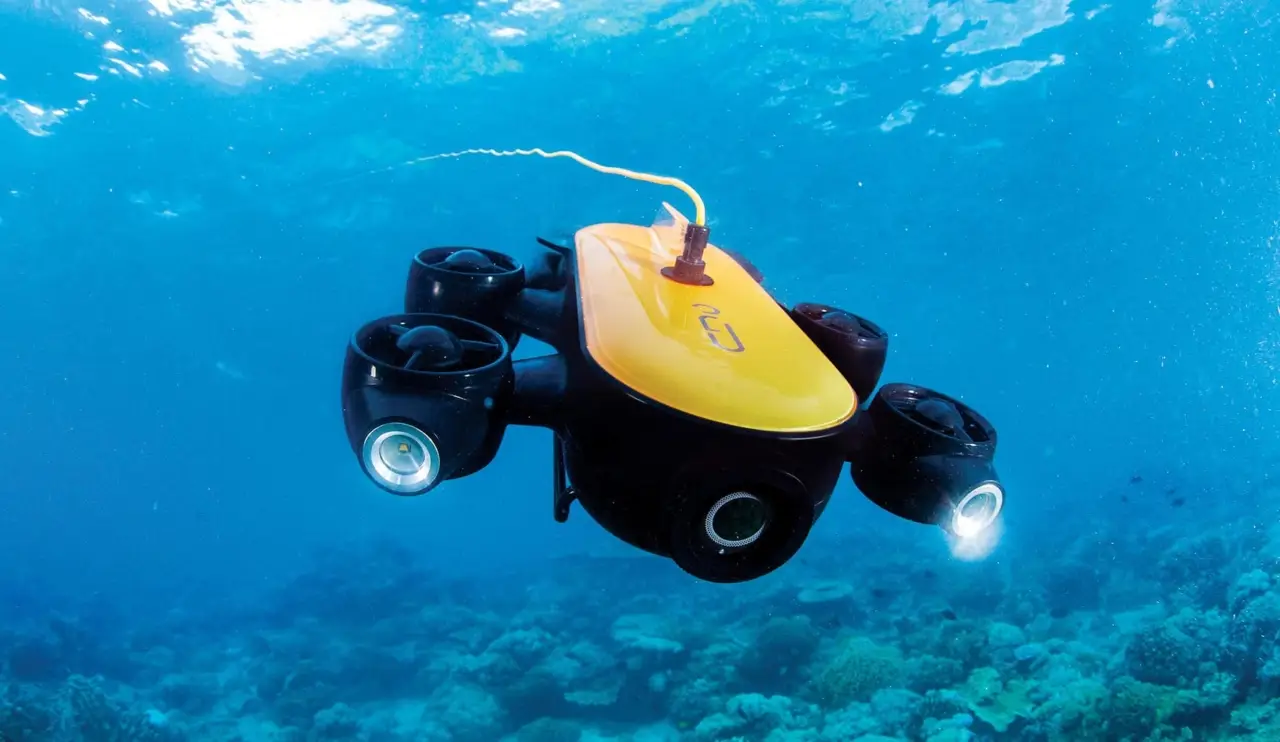
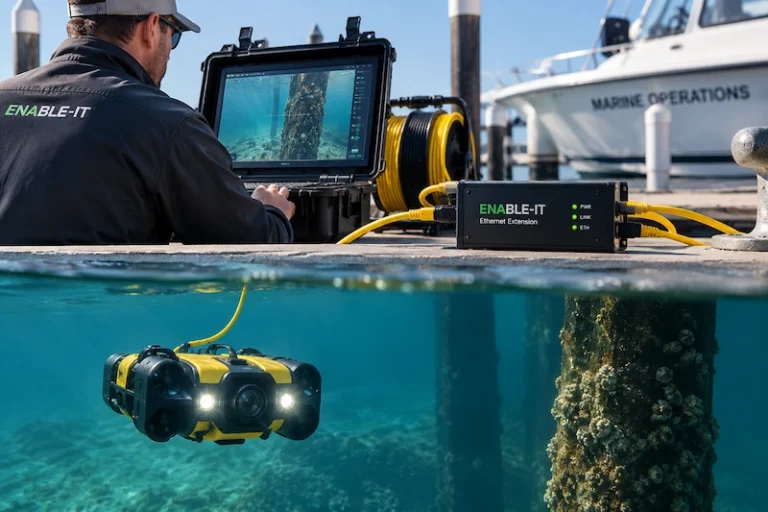
Sin embargo, ahora, en gran medida gracias a Extensión Ethernet La tecnología, el diámetro de los cables de conexión se ha reducido hasta 8,99 mm, considerablemente más delgado que los cables de conexión habituales de los vehículos remotos submarinos, que suelen tener un diámetro de al menos 20 mm. Una vez que Enable-IT Inc., los inventores de la tecnología de extensión Ethernet, fue capaz de miniaturizar los extensores Ethernet adecuados para el uso en aguas profundas, los fabricantes de Mini ROV han podido multiplexar sus transmisiones –y enviar Power over Ethernet (o PoE
)- Para mini-robots submarinos que utilizan solo 1-2 pares de cables de cobre estándar. Además, estos extensores Ethernet transmiten sin problemas esta información y suministran energía a muchos miles de pies, muy por encima del límite de distancia de Ethernet de solo 100 metros (328 pies), sin necesidad de pasar por un puente entre ambos extremos. Esto significa significativamente menos cables y un cable todo de cobre muy delgado, con una resistencia mucho menor al minirrobot submarino. Además, esto significa que estos mini-robots submarinos pueden ser bajados al agua a mano, sin necesidad de sistemas de lanzamiento costosos.
Generadores de vórtices (no magnéticos)
Otro avance sumamente útil es el de los materiales no magnéticos. Generadores de vórtices, que, cuando se utilizan como parte de un accesorio “crawler”, otorgan efectivamente a los Mini ROV la capacidad de recorrer tuberías, cascos y otras estructuras (véase la Figura 1). Usando un impulsor, en lugar de imanes o propulsores, los generadores de vórtices crean un bolsillo de baja presión (es decir, efecto de venturi) debajo de su Mini ROV mientras recorre, lo que produce una fuerza atractiva de hasta 28 kgf (62 lbf) contra cualquier superficie plana y dura.

Este sistema ofrece varios beneficios atractivos para sus operadores. Por un lado, ofrece una fuerza de atracción tan grande que permite mantener una operación precisa mientras la embarcación ya se encuentra en movimiento en el mar o está experimentando fuertes corrientes mientras está anclada. Esto permite a los operadores inspeccionar sus embarcaciones de forma más segura y económica de lo que podrían haber hecho de otra manera, ya que tendrían que emplear equipos de buceo, incluso en entornos particularmente hostiles. Además, las cámaras y otros equipos de imagen (por ejemplo, sonar de imagen) producen imágenes y datos de muy alta calidad, debido a que estos dispositivos se mantienen a una distancia constante de la estructura objetivo. Además, con esta estabilidad, los operadores de Mini ROV pueden disfrutar de mucha menos fatiga y la opción ocasional de concentrarse únicamente en los datos entrantes.
Navegación automatizada
Hasta ahora, las tecnologías necesarias para la navegación automatizada, como la medición de la velocidad por Doppler, eran demasiado complicadas para miniaturizarlas lo suficiente para su uso en Mini ROV. Es evidente que algunos operadores se sorprenderán al descubrir que la navegación automatizada de los Mini ROV se ha convertido en una realidad en los últimos cinco años. Con la ayuda de una forma de seguimiento por sonar, los Mini ROV ahora pueden orientarse hacia un objetivo y navegar siguiendo un itinerario predeterminado, mantener una posición, realizar una búsqueda programada y mucho más. De hecho, al menos uno de los Mini ROV puede orbitar de forma fiable alrededor de su objetivo apuntado.
Los beneficios de la navegación automatizada son bastante evidentes. La reducción del esfuerzo del operador reduce su fatiga, aumentando así sus posibilidades de completar eficientemente sus otras tareas, como la supervisión de los datos. Además, cuanto más automatizada pueda ser una aplicación, esa navegación tiene lógica para ahorrar a los operadores cantidades desproporcionadas de tiempo y dinero.
Mini vehículos remolcables en acción
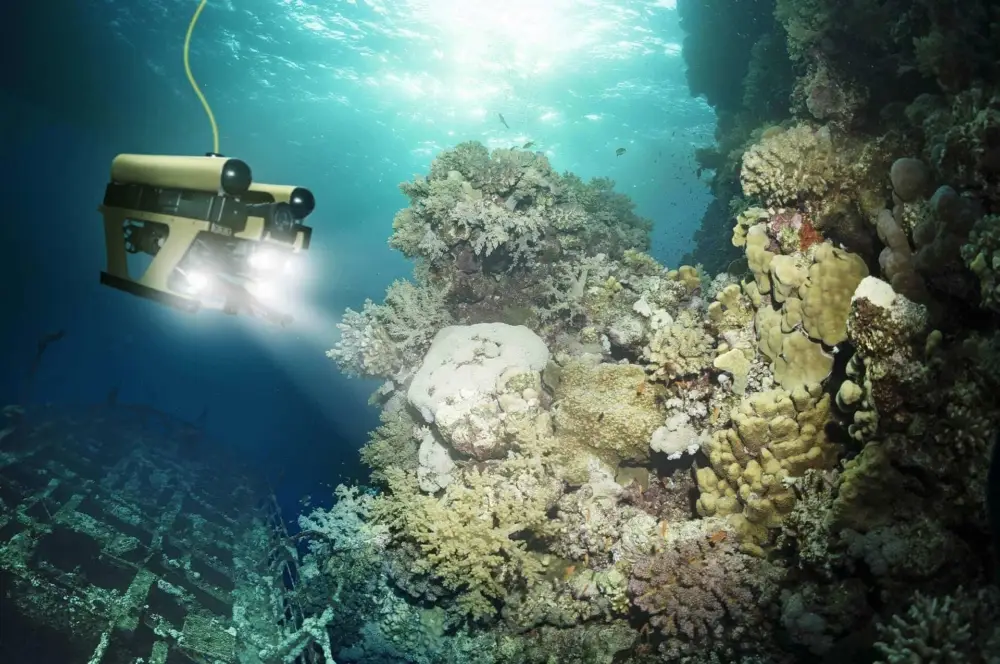
Mayor soporte para ROV
Debido a su tamaño, agilidad y nuevas capacidades, los Mini ROV se desempeñan bien al complementar las capacidades de sus hermanos más grandes. Este fue el caso de FMC Technologies, una destacada empresa de servicios de suministro de petróleo y gas, cuya necesidad era encajar tres manifolds submarinos que carecían de tapas de válvula pequeñas pero ya estaban instaladas. La producción de petróleo no podía comenzar sin estas pequeñas tapas, y la propuesta de recuperar tres manifolds de 160 toneladas para instalar estas tapas implicaba muchos millones de dólares. FMC recurrió, naturalmente, a los ROV para intentar resolver el problema, pero rápidamente se dio cuenta de que ni los ROV de clase de trabajo ni los de clase de observación podían cumplir adecuadamente los parámetros de operación, ya que uno era demasiado grande para el espacio y el otro demasiado pequeño para el trabajo.
FMC entonces recurrió a los minirobots y decidió llevar a cabo una operación en la que un minirobot sería equipado con una herramienta especial de torsión (para sujetar y apretar cada tapón). Luego, debido a las malas condiciones climáticas del Mar del Norte, FMC utilizaría un minirobot de clase de trabajo para colocar el minirobot, que debía estar en una cesta, cerca de cada manifold y soltar su tracción. A continuación, el minirobot más grande debía proporcionar apoyo mientras el minirobot trabajaba. Y así fue como lo hizo.
La navegación a través del primer manifold fue sencilla y directa. El operador del Mini ROV pudo acceder al correspondiente ventilador, utilizar la herramienta de torsión para apretar la tapa y recuperar el Mini ROV relativamente rápidamente. Los segundo y tercer manifolds fueron un poco más complicados.
Resultó que los dos primeros y tercer manifolds ya tenían tapones de prueba temporales atados a las válvulas correspondientes, por lo que el Mini ROV tuvo que quitar este tapón y recuperarlo antes de poder intentarlo de nuevo y colocar el tapón real. En el segundo manifold, esto se complicó por el hecho de que el WROV había abierto accidentalmente la cesta del Mini ROV en el camino hacia arriba, pero finalmente se recuperó rápidamente. En el tercer manifold, el operador instaló un pequeño espejo en la herramienta de torque para poder ver mejor el tapón de prueba, y tras recuperar el Mini ROV y volver a colocarlo, lo instaló sin problemas en el tapón final.
Supresión de ROVs más grandes
En otro ejemplo, los minirobots demostraron ser especialmente adecuados para algunas aplicaciones. Esto es especialmente cierto en aplicaciones que requieren desplazamiento y/o conexión a tierra, como en el caso de 2009, cuando Inspectahire realizó una encuesta de las piernas de una plataforma petrolera en el Golfo Pérsico. Inspectahire, con sede en el Reino Unido, recibió el encargo de realizar una encuesta de las piernas de una plataforma petrolera perteneciente a una de las mayores empresas de exploración y producción de petróleo y gas del mundo.

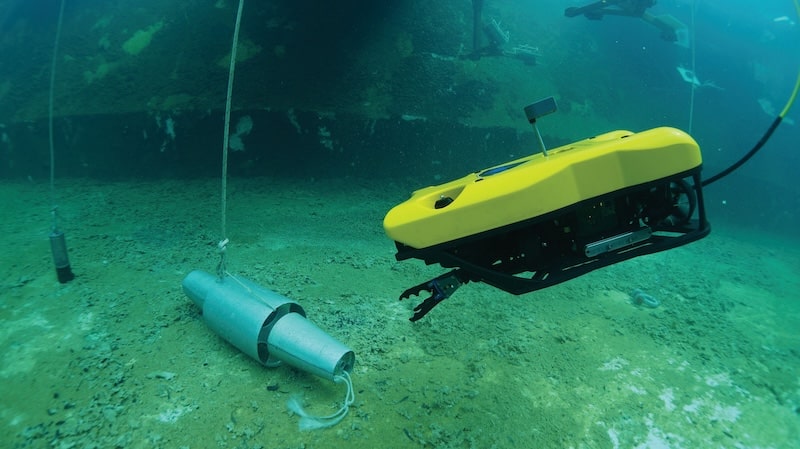
Figura 2. Un Mini ROV lanzado al agua debajo de una plataforma offshore. Foto cortesía de Teledyne Benthos, Inc.
A medida que la plataforma experimentaba las impetuosas mareas térmicas del Golfo Pérsico, los intentos anteriores de inspeccionar sus flancos mediante la utilización de un vehículo submarino de observación de clase de inspección (ROV) no tuvieron éxito. Inspectahire necesitaba algo nuevo.
Tras aprender sobre el uso de vehículos remotos submarinos (ROV) de tamaño pequeño, decidieron probarlos. Es suficiente decir que los resultados fueron impresionantes. Gracias a su portabilidad y a la posibilidad de conectar con un cable a tierra, no solo pudieron completar con éxito sus inspecciones, sino que además pudieron lanzar y dirigir su Mini ROV desde la plataforma situada directamente sobre cada pierna.
Como dijo Cailean Forrester, directora general de Inspectahire: “El LBC [Little Benthic Crawler] es una herramienta innovadora que nos permitió llevar a cabo una encuesta desafiante de forma segura y eficaz y superar algunos de los problemas que antes nos habían preocupado. Un método alternativo habría sido utilizar buzos, pero tendrían que haber utilizado abrazaderas magnéticas para garantizar que no fueran arrastrados por el corriente.”
Mini vehículos remotos submarinos: más que preparados para el trabajo en alta mar
A lo largo de los años, los fabricantes de Mini ROV han superado con éxito los importantes desafíos que se presentan al desplegar estos ROV más pequeños y ágiles en aplicaciones más profundas y en zonas marítimas. En este proceso, han mejorado las capacidades de los operadores mediante tecnologías innovadoras. Generadores de vórtices, Por ejemplo, ahora se permite que los mini-robots submarinos se adhieran firmemente a las estructuras y caminen por ellas, ahorrando a los operadores el esfuerzo de tener que recurrir siempre a equipos de buceo para realizar tareas como las inspecciones. De manera similar, el sistema de tracción con baja resistencia, mediante Extensión Ethernet, ayuda a los Mini ROV a mantener su extrema maniobrabilidad, además de ofrecer la posibilidad de ser lanzados a mano.
Como tal, los mini-ROV han demostrado ser una solución hábil y eficiente para complementar las capacidades de los ROV de clase profesional más grandes. Incluso más prometedor, en ciertas aplicaciones y como se ha demostrado anteriormente, un mini-ROV puede ser la única herramienta necesaria para una implementación en alta mar.
Datos interesantes sobre los mini-robots submarinos
- Capacidades de profundidad: Los minirobots pueden operar a profundidades impresionantes, y algunos modelos pueden descender hasta 1000 metros o más.
- Accesorios versátiles: Estos vehículos remotos de buceo pueden estar equipados con diversos accesorios, como herramientas de corte, sistemas de sonar, colectores de agua y magnetómetros, lo que permite una amplia gama de aplicaciones.
- Eficiencia en costos: En comparación con los ROV más grandes y complejos, los mini ROV ofrecen una solución económica para las inspecciones y operaciones subacuáticas, lo que los hace accesibles a un público más amplio de usuarios.
- Formación y Portabilidad: Los minirobots son relativamente fáciles de operar y transportar, lo que permite una rápida puesta en marcha y reduce la formación requerida para los operadores.
Conclusión
Los mini vehículos remotos submarinos (ROV) se han convertido en un recurso indispensable en la industria marítima, ofreciendo soluciones altamente eficientes y económicas para inspecciones, exploraciones y operaciones de mantenimiento submarinas. La incorporación de la Internet Tecnologías Ethernet Ha desempeñado un papel fundamental en la ampliación de sus funcionalidades. Esta integración permite la transmisión de vídeo en tiempo real, el control remoto, la transferencia de datos sin interrupciones y los esfuerzos colaborativos. A medida que estas tecnologías continúan avanzando, el potencial de los mini ROVs en el sector marino se ampliará aún más, abriendo nuevas oportunidades para la exploración submarina y la gestión eficaz de los recursos.
¡Extienda cualquier cable Ethernet más allá de los límites con las soluciones de Enable-IT !
El beneficio de comprar un extensor de Ethernet desde Enable-IT porque nuestro equipo aprovecha la transmisión de señales de telecomunicaciones de alta velocidad a través de cualquier cable, incluyendo el cable coaxial, el alambre de espina y otros tipos de cable. Esto permite alcanzar distancias inimaginables en la industria. Soluciones de extender la conexión Ethernet disponible que puede extender este límite de distancia hasta los 9.000 pies o 2.743 m.
Las aplicaciones de la industria son infinitas: todos necesitan extender la vida útil del Ethernet en algún momento de su vida útil, y antes tarde que temprano se producirá la necesidad, y estamos listos para ayudarle a seleccionar la solución adecuada.
Entre los clientes de la industria diversa se encuentran el Ejército de los Estados Unidos, el Reino Unido y Canadá; la NASA; fabricantes de aeronaves y aeroespaciales; Infraestructura náutica (Marinas, mega yates, buques de cruceros, instalaciones portuarias, flota submarina de misiles nucleares de Estados Unidos, etc.); Expertes en Vigilancia y Seguridad por Video; Avanzado Empresas de telecomunicaciones; Extrema minería Operadores; Global Empresas de construcción; Comercial Empresas agrícolas; importante Proveedores de atención sanitaria; En vivo Entretenimiento, Emisión de televisión, y agencias de noticias; Extreme Organizaciones de retail/POS; Distancia larga Empresas de educación; Internacional Empresas de hostelería; Fabricantes de ascensores, Signage digital y mucho más.
 English
 Español de Colombia
 Português do Brasil